A list of relevant GIS journals
Note. This article is from The 3D geoinformation research group.
We are curating a list of journals that we consider when submitting a GIS manuscript. Some of the journals listed below are not squarely GIS journals, but they …
德国慕尼黑大学空间智能实验室Spatial Intelligence Lab
德国慕尼黑大学空间智能实验室
Spatial Intelligence Lab
(http://www.uni-muenster.de/Geoinformatics/en/sil/research/)
实验室研究概况
空间智能实验室围绕空间信息智能表达处理,进行多学科交叉研究。重点研究人们在使用结构化空间知识过程中的认知方法,并利用这些认知规律设计更好的地理信息系统交互。当前主要研究领域包括:
- 识别、校准草绘地图(Recognition and alignment of sketch maps);
- 寻路辅助的认知和空间学习(Cognitive wayfinding assistance and spatial learning);
- 表达空间的模糊性(Representing spatial vagueness);
- 移动设备地理信息可用性(Usability of mobile and tangible devices for geospatial information)
研究方向一:识别、校准草绘地图
…2015国际泛在测绘与位置大数据会议
2015国际泛在测绘与位置大数据会议
2015 International Conference on Ubiquitous Surveying, Mapping and Big Data of Locations
(会议网址: http://ubilbs.github.io/cn/ )
背景
位置服务(Location Based Services, LBS)泛指一切以移动设备地理位置和移动网络为基础而构成的信息综合服务,在新一代信息技术中具有举足轻重的地位,在国家时空基准、智慧地球、国防安全、金融安全、电力安全、信息安全、环境安全、工程安全、救灾减灾等领域发挥着重要的基础性支撑作用。
移动位置服务的兴起催生了位置大数据的出现,位置数据呈几何增长态势,是当前最重要的一种大数据。位置数据蕴含 了丰富的个人社会隐私属性与社群迁移规律;丰富的社群休闲/娱乐方式、情感分布、生存心理状态等群体人格;丰富的 城市经济运行、资源与环境演变、土地规划利用水平等经济、政治、社会发展的时空演变内在规律,是一种动态地理国情, 关乎个人安全、民族安全与国家安全。因此,需要加紧应对泛在位置大数据的采集、处理、表达和传播,突破建立导航 与位置服务科学思维的新范式、新方法、新理论。
内容与议题
由中国工程院主办,武汉大学、全球华人导航定位协会(CPGPS)、等联合承办的”2015泛在测绘与位置大数据应用”国际工程论坛拟于2015年11月6日-8日在湖北省武汉市武汉大学举办。此次国际论坛将围绕泛在测绘理论及工程技术;位置大数据的挖掘理论、方法与信息安全;位置服务体系及典型应用等方面,邀请国内外相关领域的科学家、技术专家、管理专家和产业专家等共同参加。会议研讨主题包括但不限于:
泛在测绘理论方法与工程技术
泛在测绘的时空框架基准建立方法与技术
北斗/GNSS系统的高精度定位及动态测量技术
位置传感网及室内外一体化定位技术
惯性导航、水下导航、X射线脉冲星导航和月球导航等其他PNT技术
位置大数据的挖掘理论、方法与信息安全
位置大数据的挖掘算法与计算处理模型
基于位置大数据的复杂社会动力学、复杂网络及复杂系统
基于泛在测绘的地球动力学反演方法及地震、气候、水文等监测技术
位置大数据与城市经济、能源环境、公共卫生等领域的关联应用分析
位置大数据及位置服务中的信息安全与隐私
位置服务体系及典型应用技术 …
Special Issue “3D Indoor Modelling and Navigation” on ISPRS International Journal of Geo-Information
Special Issue “3D Indoor Modelling and Navigation” on ISPRS International Journal of Geo-Information
A special issue of ISPRS International Journal of Geo-Information (ISSN 2220-9964).
Deadline for manuscript submissions: 31 August 2016
|
Guest Editor |
创新之力——将创意变为现实》文摘二
《创新之力——将创意变为现实》文摘二
"将创意变为现实"迫使我们停止空谈,着手去干,因而能够带来更佳的创新成果。
你可以在创新项目的任何阶段进行"将创意变为现实"的过程,包括早期的对话、模拟、原型制作、产品试点,甚至推出后的各个阶段。
"将创意变为现实"的核心是迭代方法,通过不断试验得到反馈和修正,进行滚动发展。
"将创意变为现实"需要四根支柱:够好就好的心态、低成本的方法、"尽管开始"和"温室化"行为。
"10000次的错误并不意味着失败。我不气馁,因为每一次错误的尝试都离成功更近了一步….."
"我平生做过的有价值的事情没有一件事纯属偶然的……我所有的发明几乎都不是那样产生的。我的一切发明都是经过长期训练自己分析问题的能力和承受艰苦工作得以实现的。"
"一个队现状完全满意的人是不会有所成就的。"
"如果一件事没有按照你的预想发展,并不意味着这件事是无用的。"
"不安分就是不满足,而不满足是进步的第一要素。"
"天才就是百分之一的灵感加上百分之九十九的汗水。因此,'天才'往往是一个有天赋并且做足了功课的人。"
将创意变为现实:促进原型设计、验证创意。
做好进行多轮实验的计划,而不是一个长期的实验。
快速行动,破除陈规。
快速、低调的开始。在公之于众之前先要树立起信心。
以低沉本和简约开始,你可以在过程中不断添加新东西进去。
尽早并且经常性地向他人展示你做的原型或者模型。
慷慨一些,没有什么创意是绝对属于你的。没有人能够仅仅凭借一己之力去实现创意。做实验需要团队和合作精神。
实验性的问题解决方法比"一鼓作气"式的工作方法更高效。
创新的过程可以用以下公式简明地表示出来:
定位(Identify)*洞见(Insight)*创意(Idea)*影响(Impact)=创新(Innovation)
定位=战略性目标;…
《创新之力——将创意变为现实》文摘一
《创新之力——将创意变为现实》文摘一
创新是一项需要"动手做"的活动,全身心投入、不断尝试胜于无休止的思考和讨论。
在创新的背后你会看到沮丧、不安和雄心勃勃的人。正是这种人类的能量驱动着创新,激起人们灵感的火花。
成功的创新者都是吧目光放在结果上的。
"前一秒船长,后一秒海盗。"
野心十足:不断突破界限
创新始于一个远大的目标。创新工作者善于立远志,他们知道宏大的目标,既超越极限的目标,能够创造更好地成绩。
他们知道自己的团队、品牌或者是机构需要朝着一个真正鼓舞人心的目标前进。没有这样的目标则很难做出巨大的改进,智能徐徐改善、小打小闹。
创新引领者面临的总体挑战是如何让目标阐述符合以下要求:
-
用直率的日常语言表达:
-
可以衡量或者有"基准"可以参考;
-
吸引人类本能,诸如取得胜利、粉碎敌人,让世界变得更好,以及暴富等。
虚心:知道何时闭嘴并开始聆听
创新者应当在自信和自我怀疑中找到健康的平衡。
自信:足够自信来做自己的后盾。
创新是一种对抗性运动,你需要拥有犀牛般坚硬的外壳,才能经受住大公司推行创意要面临的各种打击。那些特别容易受到别人想法左右的人不适合干这份工作。
创新者的力量源自相信世界可以变得更好,相信他们可以促成改变的发生。
"相信自己,你一生都在和人交谈,而每个人都有不同的观点。人很容易会因为别人的想法而分心。你必须知道你要到哪里去。遥望地平线,那里就是你的目的地。总有人会高速你说你错了,但是有时候你要相信自己。"
善于协作:拥抱多样的外部环境
灵活:在拓展和简约两种思维之间灵活切换
坚持到底:矢志不移,坚持走到终点
创新是一个实践性很强的课题,有创造力的火花迸发的时候,但是更多的是无数个漫长黑夜的煞费苦心只为找到解决问题的办法。这要求人们能够坚持到底,围绕唯一的目标不懈努力。…
经典图书分享:《Indoor Wayfinding and Navigation》
经典图书分享:《Indoor Wayfinding and Navigation》
《Indoor Wayfinding and Navigation》,这本书由美国匹兹堡大学(University of Pittsburgh)的 Hassan Karimi教授主编,Carnegie Mellon University、University of Pisstburgh、German Aerospace Center (DLR)、European Organization for Nuclear Research、Universidade do Minho、RWTH Aachen University等机构的多位学者联合编撰而成。
Features
-
Combines in one book state-of-the-art techniques and technologies for indoor
LocusLabs室内位置感知与地图服务平台
LocusLabs室内位置感知与地图服务平台
LocusLabs provides the platform and tools that enable apps to be location-aware on a micro level. LocusLabs is going a level deeper than existing mapping solutions. We are mapping not only places, but people, products and things using …
面向路径查询的室内语义建模
面向路径查询的室内语义建模
Indoor Semantic Modeling to Support Path-Finding
Sisi Zlatanova、Liu Liu 等编写
Walter Yu 译
1、室内导航
导航与位置服务是GIS领域发展很快的应用之一。目前,室内导航或室内外无缝导航得到人们的广泛关注。由于人们绝大部分时间都处在室内空间(如图1所示),当人们在复杂的大型室内环境时往往需要类似室外导航的许多应用服务。
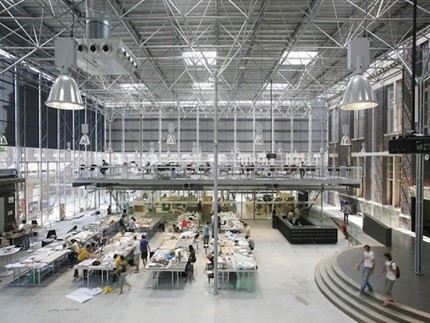
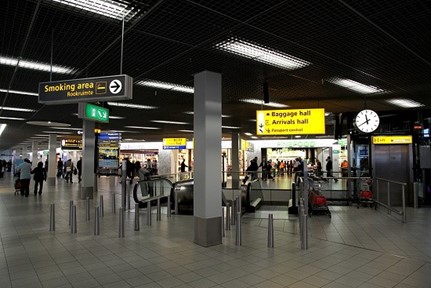
图1 复杂室内空间示例
2、存在问题
在室内数据获取、室内建模和用户个性化路径规划等方法存在许多挑战。虽然已经有一些不同类型的3D几何建筑模型以及面向不同目的的语义模型(如CityGML、BIM),但它们缺乏支持大量不同类型用户室内导航服务的有效信息。此外,由于导航网络和导航语义的差异,导致有些情况下室外路径规划方法难以完全应用在室内环境中。
3、室内语义建模研究
Liu Liu 博士和Sisi Zlatanova教授研究了面向室内导航的语义建模,特别是针对复杂室内环境。他们提出了一种语义建模方法,叫做Indoor Navigation Space Model (INSM),与任意指定类型的建筑物划分密切相关,如图2所示。它不仅定义了支持导航的所有需要的建筑要素,而且与建筑组件(如房间、门、楼梯灯)的几何进行关联。
…
IndoorGML介绍
IndoorGML介绍
Ki-Joune Li、Jiyeong Lee、Sisi Zlatanova等编写
Walter Yu 译
IndoorGML是一种室内空间信息表达的OGC标准,是一种开放的数据模型和XML模式。它提供了一种表达和交换室内空间信息的通用框架,是OGC GML3.2.1的一种应用模式。
内容目录:
1、目的(Motivations)
2、IndoorGML的基本概念(General Concepts of IndoorGML)
3、结构化空间模型(Structured Space Model)
4、多层空间模型(Multi-Layered Space Model)
5、外部引用(External References)
6、锚节点(Anchor Node)
7、子空间(Subspacing)
8、模块(Modularization)
1、目的
与室外空间相比,室内空间在许多方面具有较大差异。空间信息的基本概念、数据模型和标准需要重新进行定义,以满足室内空间应用的需求。不同的应用对室内空间信息的需求也不同。通常,室内空间信息应用可分为以下两大类:建筑组件(building …
RoughMaps:室内符号地图服务平台
RoughMaps:室内符号地图服务平台
RoughMaps:A Generic Platform to support Symbolic Map Use in Indoor Environments
许多应用都需要能够支持个性化和上下文感知信息。其中用户定位和地图主要作用就是为了满足这个目的。RoughMaps平台包含了符号地图的功能。这种地图不需要考虑比例尺,是一种非线性、以自然的形式高度抽象的地图,仅仅包含了给定用户当前情境所需求的相关地图要素。文中介绍了RoughMaps平台的设计、实现和测试工作。该平台可用于根据上下文进行管理和查询面向室内定位的符号地图。据了解,该平台是个性化上下文感知应用中第一个支持室内定位的符号地图平台。
An important feature for many applications is the ability to support personalised and context-aware information delivery. User positioning and the use …
夜读——思想的力量(四)
夜读——思想的力量(四)
今日文摘,来自《The Master Key System 硅谷禁书》。
思想是一种活动,掌管着一切行为模式。
学习需要成年累月的集中精神,要掌握其中的原理。所有伟大的发现都是持久观察的结果。持续的意念集中意味着思想不间断的、平衡连贯的流动,这需要在一个持久、有序、稳固、坚韧的体系下才能完成。
完全沉浸在你的思想中,沉浸在你所关注的主题,忘却其他一切不相关的事情。如此会引发直觉的感知,以及直接的洞察力,让你能够看透所关注的客体的本质。
我们的心灵就像一块磁铁,而求知的渴望就像不可抗拒的磁力,将知识和智慧吸引,为我所用。一切知识都是集中意念的结果。
…
基于Occupancy Grids的二维语义制图
基于Occupancy Grids的二维语义制图
2D Semantic Mapping on Occupancy Grids
近年来,学者们对室内矢量地图技术开展了大量研究工作,已经在许多方面得到了很好的应用。SLAM方法能够生成全局一致的矢量地图。尽管这样的地图描述了环境基本的信息并能够支持导航,但仍然缺乏环境的更高层抽象的语义信息或者人们认知的语义信息,例如建筑结构的类别、连通性等。本文中提出了一种新的概率方法基于全覆盖的网格图分析潜在的语义世界模型。该模型是由标准的SLAM方法所产生。文中的方法仿真了一种马尔可夫链从给定输入地图的语义世界模型概率分布产生样本。实验表明该方法是有效的,能够正确捕获到不确定性。
典型的语义概念,比如房间、走廊、空间关系(邻接、连通)、其他属性(如矩形)。这些语义信息有助于构建地图。虽然语义机器人制图没有像矢量或拓扑制图一样得到广泛研究,但也有一些重要的贡献。 文献【11】中的方法作为许多种语义制图方法的先驱,结合了网格和拓扑制图方法能够同时获得高精度、一致性的矢量图和有效拓扑图。 Wolf and Sukhatme [14] 提出了使用隐马尔可夫模型和支持向量机来解决地形制图和基于活动制图中所存在的问题。文献 [10], [2] 和 [3]利用语义标签来标注位置和区域。 Douillard等人提出使用条件随机场(conditional random fields)构建室外环境对象地图。此外,一些学者还提出了利用语义标注环境结构的方法,比如室外环境的道路(traversable terrain)、室内环境中的墙、天花板和门。比较典型的例子如[8], [12], [6] 和[9]。
In recent years, techniques for building metric maps of indoor environments …